

3RD-YEAR PBL
つくる・試す・考える。やわらかシステム研究への第一歩。
当研究室では、山形大学工学部情報エレクトロニクス学科 情報・知能コースの3年生(システム創成学科の学生を含む)が仮配属され、4年次から始まる研究活動の基礎を身につけるPBL演習(Project-Based Learning:プロジェクト型学習)に取り組みます。
3Dモデリングや造形、センサ計測、プログラミング、AIなどを組み合わせ、自分たちのアイデアを動く仕組みへと育てていきます。完成品をつくる過程で、課題を整理し、試作と検証を重ね、結果を説明する力を養います。
演習で育む3つの力
かたちにする
数式やデジタルモデルから形状を設計し、材料や造形方法の違いを体験します。
動きにつなげる
センサで得た情報を処理し、画面上の表現やアニマロイドの振る舞いにつなげます。
試して深める
狙いと実際の結果を比べ、改善を重ねながら、設計の理由を自分の言葉で説明します。
年度別の演習内容
これまでに取り組んできた演習と、2026年度の演習テーマを紹介します。各年度を開くと、課題の概要と学びのポイントをご覧いただけます。
2026年度|演習テーマ 3件
造形・センシング・AIを組み合わせ、触れ合いを生むシステムへ。
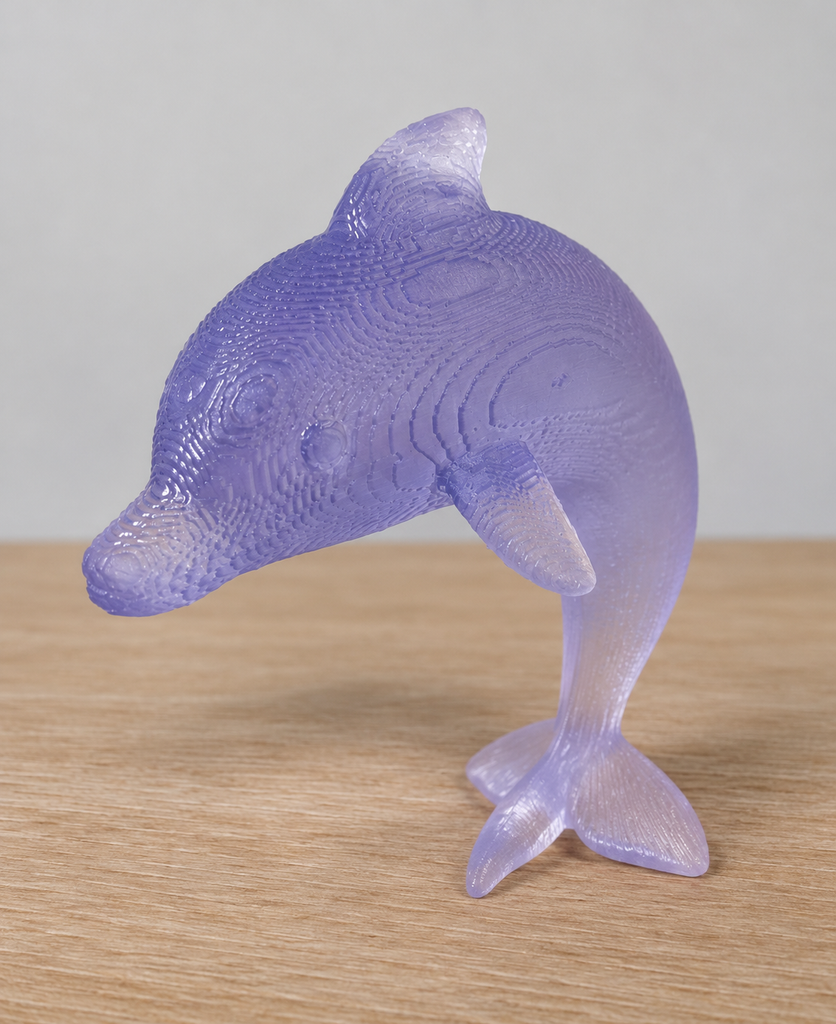
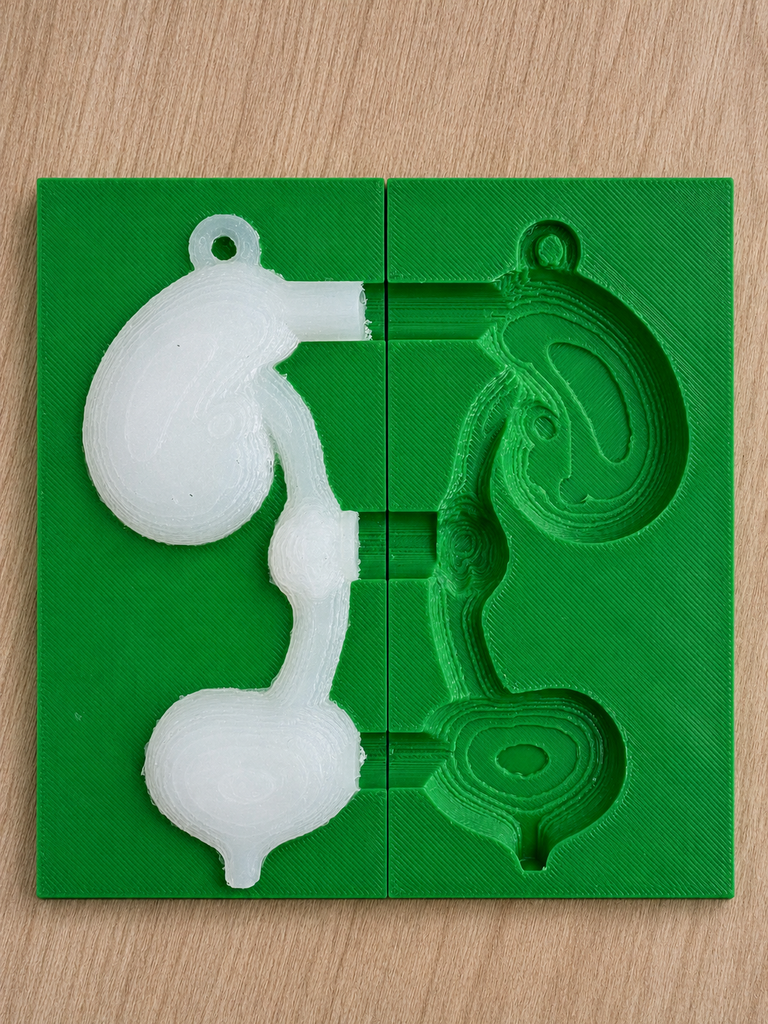
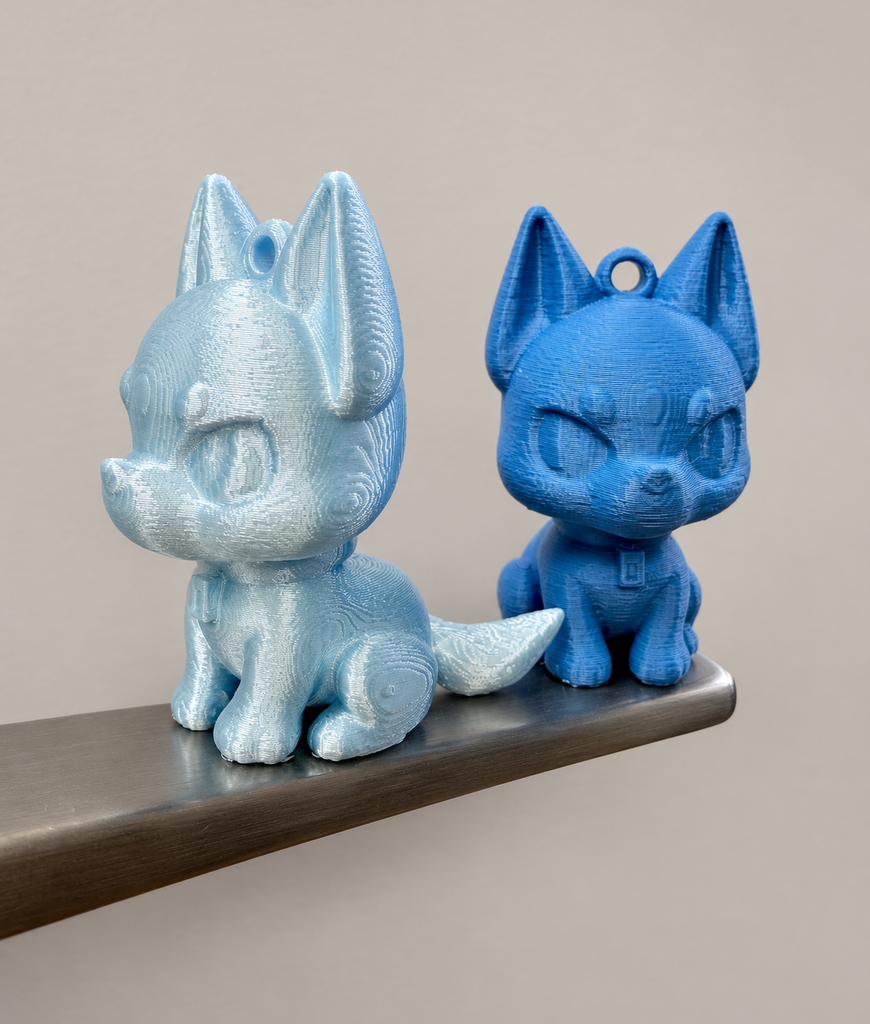
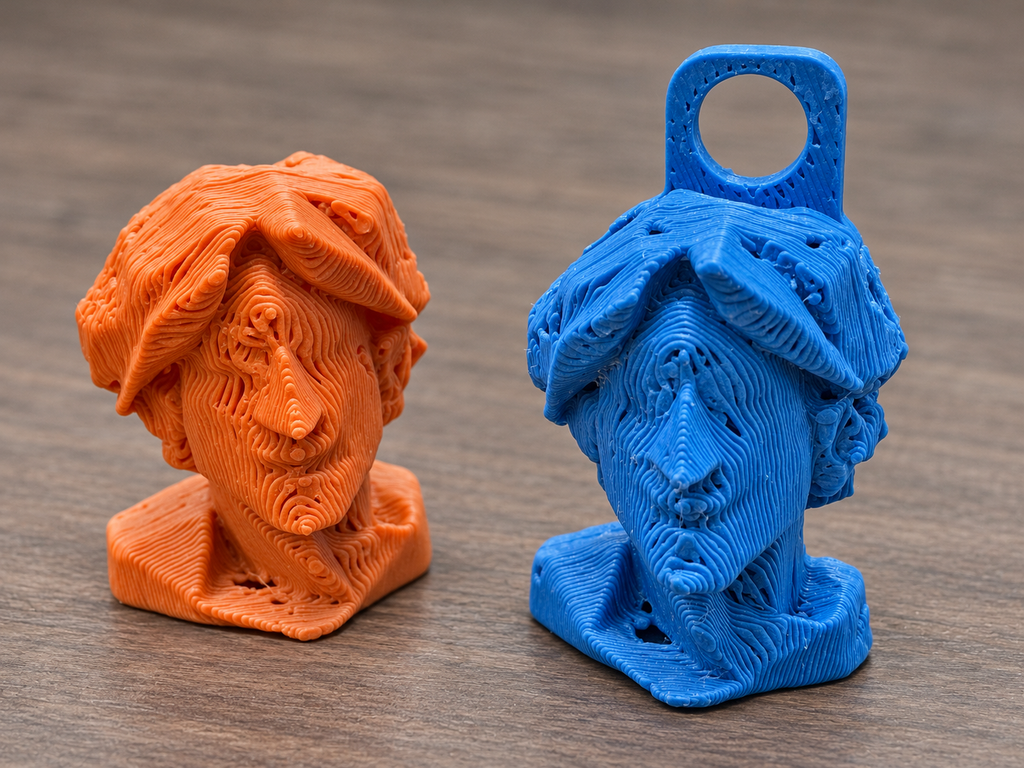
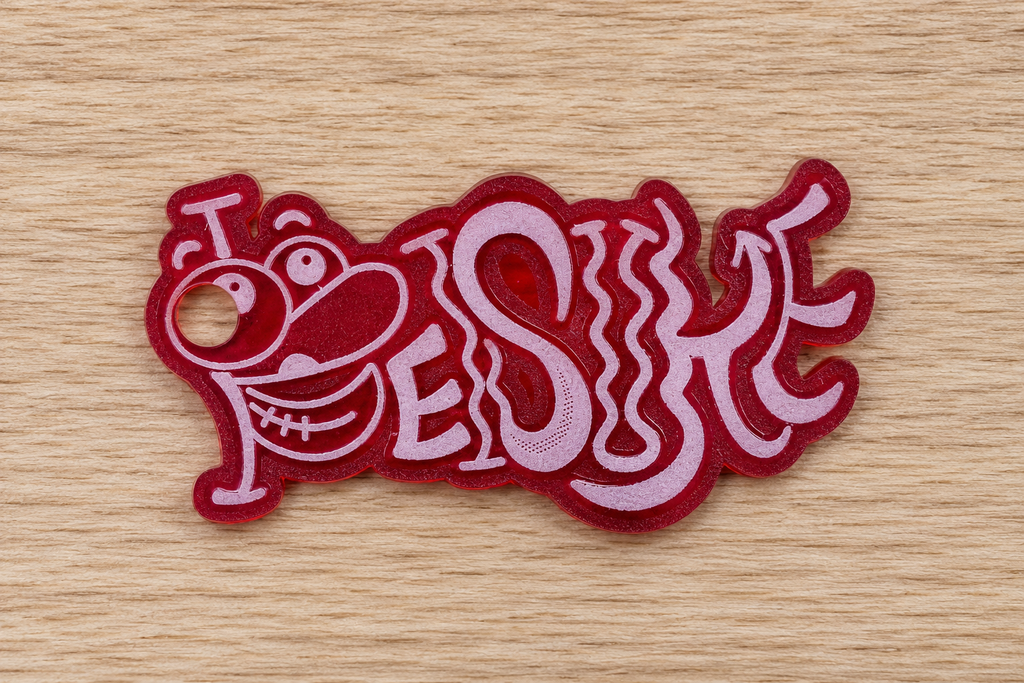
01 多様なモデリング・造形手法によるキーホルダー制作
身近なキーホルダーを題材に、CAD、プログラム、生成AIによる3Dモデリングと、複数の造形手法を体験します。つくりたい形や質感に合わせて、ツール・材料・加工方法を選び、組み合わせます。
使用ツール・手法:Fusion 360/OpenSCAD/Microsoft TRELLIS/シリコーンの型成形/FDM方式3Dプリンター/光硬化方式3Dプリンター/レーザーカッター
学びのポイント:設計データと実物の違いを理解し、形状・材料・加工方法の関係を考える。
02 圧電フィルムセンサを起点とするLLM会話システム
圧電フィルムセンサで捉えた触れ方の情報を、LLM(大規模言語モデル)による会話につなげます。計測した値をどのように解釈し、言葉として返すかを設計することで、触覚を入口とした対話システムを構築します。
使用ツール・手法:圧電フィルムセンサ/センサ信号処理/LLM
学びのポイント:計測・情報処理・対話生成を結びつけ、入力から応答までの流れを設計する。
03 「余計なひと言」をつぶやく、やわらかアニマロイド
やわらかい身体と、触れ合いに応じて言葉を返す仕組みを組み合わせたアニマロイドを制作します。「余計なひと言」を題材に、発話の内容やタイミングが、人の受け止め方や関わり方にどう影響するかを考えます。
使用ツール・手法:やわらかい材料/触覚センシング/LLMによる発話生成
学びのポイント:外観・触り心地・言葉を一体として考え、人と関わるシステムを設計する。
2025年度|演習テーマ 3件
通信とシミュレーションから、実体をもつアニマロイドへ。
01 仮想センサデータの通信と実時間分析GUI
Pythonを用いて、TCP/IP通信による仮想センサデータの送受信と、受信データを実時間で分析・表示するGUIを構築します。計測システムの基本となる、データの取得・通信・処理・可視化の流れを学びます。
使用ツール・手法:Python/TCP/IP通信/実時間データ分析/GUI
学びのポイント:複数の処理を連携させ、継続的に届くデータを確認できる仕組みをつくる。
02 ゲルクラゲ水槽のためのアニメーション制作
群れの動き、ランダムな揺らぎ、生物間の相互作用などを数理モデルで表現し、ゲルクラゲ水槽のためのアニメーションを制作します。モデルのパラメータを変えながら、動きの特徴や見え方の違いを探ります。
使用ツール・手法:Boidsアルゴリズム/ブラウン運動/ロトカ・ヴォルテラモデル/粒子法/自己組織化マップ(SOM)
学びのポイント:数理モデルと視覚表現を結びつけ、ルールの違いが動きにどう現れるかを理解する。
03 触れ合いに応える、やわらかアニマロイド制作
圧電フィルムセンサとシリコーンラバーを用い、触れ合いを検知するやわらかアニマロイドをグループで制作します。形状や触り心地、センサの配置を検討し、試作を通じて材料と計測の関係を学びます。
使用ツール・手法:圧電フィルムセンサ/シリコーンラバー/グループワーク
学びのポイント:役割を分担しながら意見をすり合わせ、材料・形状・センシングを組み合わせる。
2024年度|演習テーマ 3件
数式とアルゴリズムを、かたちと経路として捉える。
01 OpenSCADによる関数ベースの3Dモデリングと造形
コードで形状を記述するOpenSCADを使い、関数やパラメータを用いた3Dモデルを設計・造形します。数値を変えることで形状がどう変化するかを確かめながら、再利用や調整がしやすいモデルのつくり方を学びます。
使用ツール・手法:OpenSCAD/関数ベースのモデリング/3D造形
学びのポイント:プログラムと立体形状の対応を理解し、数式や手続きを設計に活かす。
02 フラクタル構造のパラメトリックモデリングと造形
単純な規則の繰り返しから複雑な形が生まれるフラクタル構造を題材に、パラメトリックモデルを制作します。反復回数や寸法などの条件を変え、形の変化と造形上の制約を考えます。
使用ツール・手法:シェルピンスキーギャスケット/シェルピンスキーカーペット/アポロニウスギャスケット/カントール集合/ドラゴン曲線/バーナムツリー
学びのポイント:自己相似性や再帰的な規則を形として理解し、デジタルモデルを実物へつなげる。
03 自己組織化マップによる経路探索
自己組織化マップ(SOM)を用い、与えられた地点を結ぶ経路の探索に取り組みます。学習に伴う経路の変化を可視化し、条件の違いが経路の長さや形に与える影響を調べます。
使用ツール・手法:自己組織化マップ(SOM)/経路の可視化・比較
学びのポイント:最短経路を目指す近似的な探索の考え方を学び、得られた解を比較・評価する。